ประกอบการ: "สายพันธุ์ดิจิตอล" เปลี่ยนแปลงการผลิต
ในคลื่นของอุตสาหกรรมที่ 40ถ้าเราเปรียบเทียบโรงงานอัตโนมัติที่ทันสมัยกับสิ่งมีชีวิตที่ทํางานได้อย่างแม่นยําหุ่นยนต์อุตสาหกรรมอย่างไม่สงสัยเป็นหลัก "แรงงานดิจิตอล"มันไม่ใช่แค่การรวมกันของเหล็กและวงจร แต่เป็นการขยายความฉลาดของมนุษย์ในอวกาศความสามารถในการดําเนินการอย่างแม่นยําภายในมิลลิวินาที, แต่มากกว่าผ่านวงจรควบคุมที่ซับซ้อน ประกอบด้วยการรับรู้ การตัดสินใจ การขับเคลื่อน และการดําเนินการ
1ระบบควบคุม ระบบประสาทกลางของหุ่นยนต์
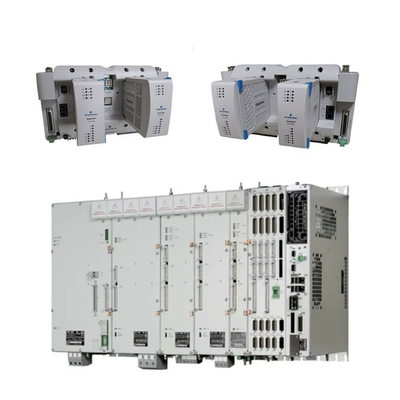
เครื่องควบคุมทํางานเป็นสมองของหุ่นยนต์ "ระบบประสาทกลาง" ของระบบทั้งหมด มันมากกว่าแค่โปรเซสเซอร์โลจิก มันทํางานเป็นศูนย์คอมพิวเตอร์ที่ทํางานได้สูงในเวลาจริงจากจอยสติกแบบดั้งเดิม ไปยังคอมพิวเตอร์อุตสาหกรรม ที่บูรณาการอัลกอริทึมคีเนมาติกที่ซับซ้อนการพัฒนาของตัวควบคุมสะท้อนความดีขึ้นของความละเอียดของหุ่นยนต์อุตสาหกรรม
จากมุมมองการวิเคราะห์ข้อมูล เครื่องควบคุมเป็นแหล่งของข้อมูลของหุ่นยนต์ มันประมวลผลข้อมูลจากเซ็นเซอร์และระบบการมองเห็นการแปลงพิกัดพื้นที่ที่ซับซ้อนเป็นคําสั่งในเวลาจริงสําหรับเครื่องยนต์ข้อแต่ละตัว ผ่านการคํานวณการเคลื่อนไหวกลับเครื่องควบคุมที่ทันสมัยรองรับเวลาวงจรในระดับมิลลิสกอนด์, รับประกันว่าแขนเครื่องจักรกลรักษาความแม่นยําการตั้งตําแหน่งซ้ํา sub-มิลลิเมตร แม้กระทั่งในช่วงการเคลื่อนไหวความเร็วสูง
2แขนหุ่นยนต์ สื่อทางกายภาพสําหรับการดําเนินการเคลื่อนไหว
แขนเครื่องจักรกลเป็นกระดูกที่ผ่านมันหุ่นยนต์ปฏิสัมพันธ์กับโลกทางกายภาพ ประกอบด้วยสะโพกหลักสามสะโพกและข้อมือ ภาพออกแบบหลายระดับอิสระ (DOF) นี้ ทําให้สามารถเคลื่อนที่จุดต่อจุดในพื้นที่สามมิติได้อย่างแม่นยํา.
กระดูกไหล่จัดการกับการตั้งตําแหน่งในพื้นที่ขนาดใหญ่ เพื่อกําหนดรัศมีการทํางานของหุ่นยนต์; กระดูกเอ็นโก้ทําให้ส่วนกลางมีความยืดหยุ่นเพื่อหลีกเลี่ยงอุปสรรคพื้นที่ขณะที่ข้อมือเชื่อมต่อกับตัวประกอบปลาย เพื่อปรับสภาพร่างกายให้ละเอียดการออกแบบแบบชีวภาพแบบนี้ ทําให้หุ่นยนต์สามารถจําลองการเคลื่อนไหวของแขนมนุษย์ และแม้กระทั่งดําเนินการที่ซับซ้อนในพื้นที่ที่จํากัดเกินความสามารถของมนุษย์
3ระบบเซ็นเซอร์: การรับรู้และการตอบสนองสิ่งแวดล้อม
ถ้าผู้ควบคุมเป็นสมองแล้ว ระบบเซ็นเซอร์เป็น "เส้นท้ายประสาท" ของหุ่นยนต์ อินเตอร์เฟซสําหรับการปฏิสัมพันธ์กับโลกทางกายภาพหุ่นยนต์สามารถรับรู้ ปริมาตรสิ่งแวดล้อมในเวลาจริง, ทําให้สามารถตรวจจับการชนและควบคุมแรง
ในกรณี "การผลิตแบบยืดหยุ่น" ระบบเซ็นเซอร์ให้หุ่นยนต์ "รับรู้"เซ็นเซอร์การตอบสนองแรงสามารถตรวจจับความต้านทานเล็กน้อยระหว่างการประกอบชิ้นส่วน, การระบุการกดขัดหรือความผิดตรงเพื่อกระตุ้นกลยุทธ์การแก้ไขโดยอัตโนมัติ กลไกการตอบสนองในเวลาจริงนี้เป็นหลักการรับประกันความปลอดภัยในกรณีการร่วมมือมนุษย์-หุ่นยนต์ (cobot)
4ระบบสายตา: ความสามารถทางสติทางพื้นที่
ระบบการมองเห็นเป็น "ตา" ของหุ่นยนต์อุตสาหกรรม ที่ให้ความสามารถในการคิดในสภาพแวดล้อมที่ไม่ถูกสร้างขึ้นการใช้คล้องระดับความละเอียดสูงในการถ่ายภาพ พร้อมกับอัลการ์ตูมการเรียนรู้ลึกสําหรับการสกัดลักษณะและการจําแนกรูปแบบ, หุ่นยนต์สามารถระบุวัตถุ, การตรวจพบความบกพร่อง, และการวางแผนเส้นทาง.
ในโรงงานฉลาดสมัยใหม่ ระบบการมองเห็นได้พัฒนาจาก "การตั้งตําแหน่ง" ที่ง่ายๆ เป็น "การรับรู้" อย่างเต็มที่ระบบการมองเห็นสามารถระบุพัสดุที่มีรูปร่างต่าง ๆ ในเวลาจริงขณะคํานวณจุดจับที่ดีที่สุด; ในการตรวจคุณภาพ, พวกเขาพบรอยขีดข่วนเล็กน้อยที่มองไม่เห็นด้วยตาเปล่า.
5ระบบขับเคลื่อน: การส่งพลังงานและการดําเนินการ
เครื่องขับเคลื่อนทํางานเป็น "กล้ามเนื้อ" ของข้อต่อเนื่อง โดยทั่วไปประกอบด้วยเครื่องยนต์เซอร์โวที่มีประสิทธิภาพสูง เครื่องลดความแม่นยําและเข็มขัดส่งที่แปลงสัญญาณไฟฟ้าของระบบควบคุมเป็นพลังงานเคลื่อนไหวกลความเร็วการตอบสนองของมอเตอร์เซอร์โวกําหนดผลประกอบการแบบไดนามิก ในขณะที่เครื่องลด (เช่น RV หรือเครื่องลดฮาร์โมนิก) กําหนดแรงหมุนผลิตและความสามารถในการบํารุงรักษาความแม่นยํา
หลักของระบบขับเคลื่อนคือ "การควบคุมวงจรปิด" ผ่านเครื่องรหัสที่ให้ผลตอบสนองในเวลาจริง เกี่ยวกับความเร็วและตําแหน่งของมอเตอร์เครื่องควบคุมสามารถนําการแก้ไขความเบี่ยงเบนระดับมิลลิสกอนด์การควบคุมวงจรปิดความแม่นยําสูงนี้ทําให้แขนกลรักษาความแม่นยําในการตั้งตําแหน่งซ้ําครั้งพิเศษ แม้ในระหว่างการทํางานความเร็วสูง
6อุปกรณ์ปลายแขน (EOAT): อินเตอร์เฟซการปฏิบัติการสุดท้าย
EOAT หมายถึงส่วนประกอบของหุ่นยนต์ที่ติดต่อชิ้นงานโดยตรงที่เทียบเท่า "มือ" ของมนุษย์ ไม่ว่าจะเป็นกริปเปอร์แบบพนูเมติก, ถ้วยสูบ, ชัคไฟฟ้าแม่เหล็กไฟฟ้า, หรือเทียนผสมเฉพาะการออกแบบ EOAT กําหนดขอบเขตการใช้งานโดยตรงผ่านการเคลื่อนไหวที่ประสานกันกับข้อข้อมือ EOATs ทํางานการจับยึด, การหมุน และการวางที่ที่ซับซ้อน
การปฏิบัติในอุตสาหกรรมต้องการการสมดุลแรงจับ, น้ําหนัก, ความเหมาะสม, และความสะดวกในการเปลี่ยนในการเลือก EOATการ ออกแบบ แบบ โมดูล ได้ ทํา ให้ ระบบ เปลี่ยน แปลง เร็ว ได้ โดย ที่ โรบ็อต สามารถ เปลี่ยน จาก "มือ แปลง" เป็น "มือ รับมือ วัสดุ" ภาย ใน วินาทีเพิ่มความยืดหยุ่นของสายการผลิต
7ระบบพลังงาน: สถาปัตยกรรมการจําหน่ายพลังงาน
ความมั่นคงของระบบหุ่นยนต์ขึ้นอยู่กับการสนับสนุนพลังงานต่อเนื่อง ไม่ว่าจะเป็นระบบไฟฟ้า (พลังงาน AC, แบตเตอรี่), ระบบไฮดรอลิก, หรือระบบลมประสิทธิภาพในการแปลงพลังงานของพวกเขามีผลกระทบโดยตรงต่อความจุและระยะเวลาการใช้งานการออกแบบอุตสาหกรรมจําเป็นต้องใช้พลังงานที่สมเหตุสมผล เพื่อให้การผลิตไม่หยุดยั้ง
ระบบหุ่นยนต์ที่ทันสมัย เน้นการบริหารพลังงานมากขึ้นเทคโนโลยีเช่น การฟื้นฟูพลังงาน (การแปลงพลังงานที่เป็นไปได้เป็นไฟฟ้าระหว่างการลดความเร็วของแขน) ช่วยลดต้นทุนการดําเนินงานโดยรวมได้อย่างมีประสิทธิภาพนอกจากนี้ การติดตามความมั่นคงของระบบพลังงานยังเป็นองค์ประกอบสําคัญในการบํารุงรักษาแบบคาดการณ์ ในกรณีที่ความผิดปกติ เช่น ความสับสนของแรงดันหรือการรั่วไหลของอากาศมักจะล่วงหน้าการหยุดการผลิต
8อินเตอร์เฟซผู้ใช้งานแบบกราฟฟิก (GUI): ประสิทธิภาพการปฏิสัมพันธ์ระหว่างมนุษย์กับเครื่องจักร
Advancements in software engineering have equipped modern robots with highly integrated GUIs that lower operational barriers while drastically reducing production changeover and task debugging time through visual programmingจากมุมมองของข้อมูล อินทรีย์อินเตอร์เฟสลดความไม่แน่นอนจากการแทรกแซงด้วยมือ, เพิ่มประสิทธิภาพโดยรวม
กูอิ ยกว้างไปกว่าปานล์ควบคุมเพียงอย่างเดียว โดยใช้เป็น "ดัชบอร์ดดิจิตอล" ของหุ่นยนต์ ที่ผู้ประกอบการติดตามสถานะในเวลาจริง ความคืบหน้าของภารกิจ ลงบันทึกสัญญาณเตือน และข้อมูลการทํางานในประวัติศาสตร์โลจิกอุตสาหกรรมที่ซับซ้อนสามารถเข้าถึงได้ ผ่านแผนกระบวนการและรายการพารามิเตอร์, ทําให้การนํามาใช้อย่างรวดเร็วโดยผู้ไม่เชี่ยวชาญสําหรับการตอบสนองการผลิตที่กระตุ้น
สรุป: การกระโดดจากระบบอัตโนมัติสู่ระบบฉลาด
ส่วนประกอบหลักทั้ง 8 ส่วนนี้ไม่ได้ทํางานแยกกัน แต่เป็นเครือข่ายโปรโตคอลบัสความเร็วสูงที่เชื่อมโยงกันอย่างแน่น เพื่อสร้างระบบนิเวศอัตโนมัติที่มีประสิทธิภาพ น่าเชื่อถือ และฉลาดสําหรับอาชีพอุตสาหกรรม, การเข้าใจกลไกพื้นฐานเหล่านี้ตอบสนองความต้องการการแก้ไขปัญหาทันทีในขณะที่รับรองข้อดีทางกลยุทธ์ในยุคการร่วมมือมนุษย์-หุ่นยนต์ที่กําลังจะมา
เมื่อนํามาบูรณาการกับการวิเคราะห์ข้อมูลขนาดใหญ่ ความฉลาดประดิษฐ์ และคอมพิวเตอร์ขั้ว โรบอตอุตสาหกรรมได้ข้ามการดําเนินงานที่ซ้ําซ้ํา"แรงงานดิจิตอล" ที่ปรับปรุงตัวเอง สามารถพัฒนาได้พวกเขากําลังขับเคลื่อนการผลิตจากอัตโนมัติไปสู่ความฉลาด ส่งผลให้มีประสิทธิภาพที่ไม่เคยมีมาก่อนทั่วโลกนักวิชาการทุกคนที่เรียนรู้หลักการทางเทคโนโลยีเหล่านี้ จะกลายเป็นคนขับเคลื่อนและได้รับประโยชน์จากการปฏิวัติอุตสาหกรรมนี้.

 ข้อความของคุณจะต้องอยู่ระหว่าง 20-3,000 ตัวอักษร!